logo
Produkty
szczegółowe informacje o produktach
Dom > Produkty >
UAV trójosiowy zwrot próby ławka kalibracyjna UAV zwrotnik z 360° ciągłego obrotu

UAV trójosiowy zwrot próby ławka kalibracyjna UAV zwrotnik z 360° ciągłego obrotu

MOQ: 1
Cena: negocjowalne
Standardowe Opakowanie: obudowa ze sklejki
Okres dostawy: 30 dni
Metoda płatności: T/T
Wydajność dostaw: 10 zestawów miesięcznie
Szczegółowe informacje
Miejsce pochodzenia
Chiny
Nazwa handlowa
Sinuo
Orzecznictwo
Calibration Certificate (Cost Additional)
Numer modelu
SNW02
Stacja Testowa:
Pojedyncza stacja
Tryb sterowania:
PLC + ekran dotykowy
Odpowiedni rozstaw osi UAV:
1000 mm ~ 1500 mm
Układ napędowy:
Silnik serwo + reduktor precyzyjny
Obciążenie znamionowe:
50 kg (samolot + osprzęt)
Zakres obrotu:
0 ~ 360° bez ograniczeń
Rozdzielczość sterowania kątowego:
≤0,1°
Dokładność prędkości kątowej:
±0,2°/s
Podkreślić:

360° ciągłe obrotowe stanowisko testowe

,

Zestaw badawczy trójosiowego obrotu bezzałogowego statku powietrznego

Opis produktu
Trójosiowy Stół Testowy do Dronów z Obrotnicą Kalibracyjną 360° Ciągłego Obrotu
Przegląd Produktu

Niniejszy stół testowy to specjalnie zaprojektowana, precyzyjna, trójosiowa obrotnica XYZ z ciągłym obrotem 360°, opracowana do kalibracji kontrolerów lotu, kalibracji komponentów inercyjnych oraz testowania symulacji pełnej postawy średnich i dużych dronów wielowirnikowych o rozstawie osi od 1000 mm do 1500 mm.

Maksymalna obciążalność znamionowa wynosi 50 kg dla kompletnych jednostek dronów; wszystkie trzy osie obsługują nieograniczony ciągły obrót 0~360°, z rozdzielczością kątową 0,1° i dokładnością pomiaru prędkości kątowej ±0,2°/s.

Sterowany przez sterownik PLC z obsługą ekranu dotykowego, urządzenie jest dostępne z opcjonalnym oprogramowaniem do pomiaru i sterowania na komputerze nadrzędnym, umożliwiającym zarządzanie całym procesem, w tym programowane sterowanie postawą, akwizycję danych i analizę krzywych za pośrednictwem komputera PC.

Zbudowana z zewnętrznej ramy z profili aluminiowych i lekkiej, wytrzymałej wewnętrznej ramy obrotowej, otwarta przestrzeń montażowa umożliwia szybkie mocowanie dronów o różnych rozstawach osi, co jest przydatne do weryfikacji badań i rozwoju w laboratoriach, inspekcji przez strony trzecie oraz inspekcji wyjściowych w fabrykach.

Główne Specyfikacje Techniczne
Nr Pozycja Specyfikacja
1 Tryb Sterowania Sterownik PLC + ekran dotykowy; opcjonalne sterowanie komputerem nadrzędnym przez PC
2 Stanowisko Pojedyncze stanowisko
3 Dotyczy Rozstawu Osi Dronu 1000 mm ~ 1500 mm
4 Układ Napędowy Silnik serwo + precyzyjna przekładnia
5 Obciążenie Znamionowe 50 kg (dron + mocowanie), 1,2-krotny margines bezpieczeństwa przeciążenia (maks. 60 kg)
6 Zakres Obrotu dla Osi X/Y/Z 0~360° nieograniczony ciągły obrót na oś
7 Rozdzielczość Sterowania Kątowego ≤0,1°
8 Dokładność Prędkości Kątowej ±0,2°/s
9 Maksymalna Wysokość Całkowita ≤2,8 m
10 Struktura Ramy Pionowa zewnętrzna rama aluminiowa + zawiasowy wewnętrzny stelaż obrotowy na trzy osie
Struktura Mechaniczna
Zewnętrzna Rama Wsparcia Stałego

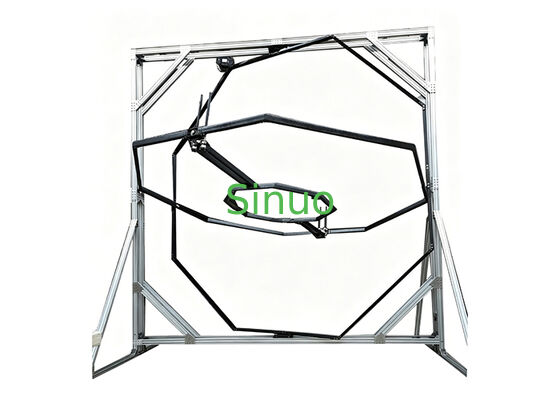
Modułowa rama złożona ze standardowych przemysłowych profili aluminiowych; ukośne wzmocnienia trójkątne zwiększają sztywność konstrukcji. Nogi podstawy są wstępnie nawiercone do kotwienia za pomocą śrub rozporowych, aby zapobiec przewróceniu. Wewnętrzna wolna przestrzeń ≥1600 mm do pomieszczenia drona o maksymalnym rozstawie osi 1500 mm w instalacji bocznej; całkowita wysokość kontrolowana poniżej 2,8 m.

Wewnętrzna Rama Obrotowa na Trzy Osie

Oś Z (Oś Pionowa): Najbardziej zewnętrzny przegub obrotowy, napędzający środkową ramę, wewnętrzną ramę i ładunek dla pełnego obrotu pionowego o 360°. Wytrzymałe łożyska obrotowe zapewniają stabilną pracę pod obciążeniem mimośrodowym 50 kg.

Oś Y (Oś Wzdłużna): Środkowa rama zawiasowa w kształcie litery U, dopasowana do samolotów o rozstawie osi 1000~1500 mm, z obrotem poziomym w pełnym zakresie.

Oś X (Oś Poprzeczna): Najbardziej wewnętrzny wspornik mocowania; dron zamocowany na końcu osi X, aby osiągnąć pełny obrót o 360° wokół swojej osi bocznej.

Trójwarstwowy układ zawiasowy ramy jest zgodny z rzeczywistą strukturą. Pusta konstrukcja ramy zmniejsza wagę, jednocześnie zapewniając kanały okablowania, a kable są chronione wewnętrznie. Zastosowano konstrukcję pierścienia ślizgowego przewodzącego.

Niestandardowe Mocowania

Standardowe otwory montażowe w układzie macierzy na czołowej powierzchni osi X w połączeniu z regulowanymi mocowaniami teleskopowymi do szybkiego pozycjonowania i mocowania dronów o rozstawie osi 1000/1200/1500 mm.

Sprzęt Napędowy i Sterujący
  • Niezależne silniki serwo o wysokiej precyzji i przekładnie planetarne zamontowane na każdej z trzech osi, aby osiągnąć rozdzielczość kątową 0,1°
  • Wolnostojąca szafa elektryczna zintegrowana z serwonapędami, głównym sterownikiem PLC, zasilaczem i wyłącznikami, posiadająca wielopoziomową ochronę przed przeciążeniem, przekroczeniem zakresu i zatrzymaniem awaryjnym
  • Czujniki prędkości kątowej o wysokiej precyzji zamontowane na każdej osi do sprzężenia zwrotnego danych w czasie rzeczywistym do komputera nadrzędnego
Opcjonalne Oprogramowanie Komputera Nadrzędnego
Podstawowe Funkcje
  • Programowane sterowanie postawą: wstępnie ustawione kąty stałe, obrót ze stałą/zmienną prędkością, kołysanie sinusoidalne i niestandardowe trajektorie ruchu do automatycznego wykonywania testów
  • Akwiacja danych w czasie rzeczywistym: synchronizowane rejestrowanie kąta i prędkości kątowej trzech osi, zgodne z wymogiem dokładności ±0,2°/s
  • Przechowywanie i eksport danych: automatyczne zapisywanie surowych danych testowych, eksport do Excela i generowanie krzywych w dziedzinie czasu w czasie rzeczywistym
  • Blokada bezpieczeństwa: zatrzymanie awaryjne poza zakresem, ochrona przed miękkim limitem i wyskakujący alarm o błędzie, aby uniknąć uszkodzeń drona w wyniku kolizji
Środowisko Pracy

Oprogramowanie desktopowe oparte na systemie Windows, komunikujące się z szafą sterowniczą przez USB/Ethernet; intuicyjny interfejs graficzny bez skomplikowanego programowania wymaganego do regularnych testów.

Pola Zastosowań
  • Symulacja i debugowanie algorytmów sterowania lotem drona w pętli zamkniętej
  • Kalibracja pokładowych czujników inercyjnych, w tym żyroskopów i akcelerometrów
  • Testy niezawodności systemów zasilania i stabilizacji w warunkach pełnej postawy
  • Symulacja środowiskowa pełnej postawy dla badań i rozwoju dronów w instytutach badawczych
Kryteria Instalacji i Odbioru
  • Zainstalować na płaskiej podłodze betonowej z wypoziomowaną, zakotwiczoną podstawą; ostateczna wysokość całkowita ≤2,8 m po ustawieniu
  • Test odbiorczy bez obciążenia i z pełnym obciążeniem (50 kg): płynny obrót o 360° bez zacinania się; rozdzielczość kątowa i dokładność prędkości kątowej w pełni zgodne ze specyfikacją
  • Pełne wspólne debugowanie oprogramowania pomocniczego z kwalifikowaną operacją trajektorii, rejestrowaniem danych i eksportem raportów
UAV Three-Axis Rotation Test Bench showing aluminum frame structure and rotating mechanism
Zalecane produkty
Produkty
szczegółowe informacje o produktach
UAV trójosiowy zwrot próby ławka kalibracyjna UAV zwrotnik z 360° ciągłego obrotu
MOQ: 1
Cena: negocjowalne
Standardowe Opakowanie: obudowa ze sklejki
Okres dostawy: 30 dni
Metoda płatności: T/T
Wydajność dostaw: 10 zestawów miesięcznie
Szczegółowe informacje
Miejsce pochodzenia
Chiny
Nazwa handlowa
Sinuo
Orzecznictwo
Calibration Certificate (Cost Additional)
Numer modelu
SNW02
Stacja Testowa:
Pojedyncza stacja
Tryb sterowania:
PLC + ekran dotykowy
Odpowiedni rozstaw osi UAV:
1000 mm ~ 1500 mm
Układ napędowy:
Silnik serwo + reduktor precyzyjny
Obciążenie znamionowe:
50 kg (samolot + osprzęt)
Zakres obrotu:
0 ~ 360° bez ograniczeń
Rozdzielczość sterowania kątowego:
≤0,1°
Dokładność prędkości kątowej:
±0,2°/s
Minimalne zamówienie:
1
Cena:
negocjowalne
Szczegóły pakowania:
obudowa ze sklejki
Czas dostawy:
30 dni
Zasady płatności:
T/T
Możliwość Supply:
10 zestawów miesięcznie
Podkreślić

360° ciągłe obrotowe stanowisko testowe

,

Zestaw badawczy trójosiowego obrotu bezzałogowego statku powietrznego

Opis produktu
Trójosiowy Stół Testowy do Dronów z Obrotnicą Kalibracyjną 360° Ciągłego Obrotu
Przegląd Produktu

Niniejszy stół testowy to specjalnie zaprojektowana, precyzyjna, trójosiowa obrotnica XYZ z ciągłym obrotem 360°, opracowana do kalibracji kontrolerów lotu, kalibracji komponentów inercyjnych oraz testowania symulacji pełnej postawy średnich i dużych dronów wielowirnikowych o rozstawie osi od 1000 mm do 1500 mm.

Maksymalna obciążalność znamionowa wynosi 50 kg dla kompletnych jednostek dronów; wszystkie trzy osie obsługują nieograniczony ciągły obrót 0~360°, z rozdzielczością kątową 0,1° i dokładnością pomiaru prędkości kątowej ±0,2°/s.

Sterowany przez sterownik PLC z obsługą ekranu dotykowego, urządzenie jest dostępne z opcjonalnym oprogramowaniem do pomiaru i sterowania na komputerze nadrzędnym, umożliwiającym zarządzanie całym procesem, w tym programowane sterowanie postawą, akwizycję danych i analizę krzywych za pośrednictwem komputera PC.

Zbudowana z zewnętrznej ramy z profili aluminiowych i lekkiej, wytrzymałej wewnętrznej ramy obrotowej, otwarta przestrzeń montażowa umożliwia szybkie mocowanie dronów o różnych rozstawach osi, co jest przydatne do weryfikacji badań i rozwoju w laboratoriach, inspekcji przez strony trzecie oraz inspekcji wyjściowych w fabrykach.

Główne Specyfikacje Techniczne
Nr Pozycja Specyfikacja
1 Tryb Sterowania Sterownik PLC + ekran dotykowy; opcjonalne sterowanie komputerem nadrzędnym przez PC
2 Stanowisko Pojedyncze stanowisko
3 Dotyczy Rozstawu Osi Dronu 1000 mm ~ 1500 mm
4 Układ Napędowy Silnik serwo + precyzyjna przekładnia
5 Obciążenie Znamionowe 50 kg (dron + mocowanie), 1,2-krotny margines bezpieczeństwa przeciążenia (maks. 60 kg)
6 Zakres Obrotu dla Osi X/Y/Z 0~360° nieograniczony ciągły obrót na oś
7 Rozdzielczość Sterowania Kątowego ≤0,1°
8 Dokładność Prędkości Kątowej ±0,2°/s
9 Maksymalna Wysokość Całkowita ≤2,8 m
10 Struktura Ramy Pionowa zewnętrzna rama aluminiowa + zawiasowy wewnętrzny stelaż obrotowy na trzy osie
Struktura Mechaniczna
Zewnętrzna Rama Wsparcia Stałego

Modułowa rama złożona ze standardowych przemysłowych profili aluminiowych; ukośne wzmocnienia trójkątne zwiększają sztywność konstrukcji. Nogi podstawy są wstępnie nawiercone do kotwienia za pomocą śrub rozporowych, aby zapobiec przewróceniu. Wewnętrzna wolna przestrzeń ≥1600 mm do pomieszczenia drona o maksymalnym rozstawie osi 1500 mm w instalacji bocznej; całkowita wysokość kontrolowana poniżej 2,8 m.

Wewnętrzna Rama Obrotowa na Trzy Osie

Oś Z (Oś Pionowa): Najbardziej zewnętrzny przegub obrotowy, napędzający środkową ramę, wewnętrzną ramę i ładunek dla pełnego obrotu pionowego o 360°. Wytrzymałe łożyska obrotowe zapewniają stabilną pracę pod obciążeniem mimośrodowym 50 kg.

Oś Y (Oś Wzdłużna): Środkowa rama zawiasowa w kształcie litery U, dopasowana do samolotów o rozstawie osi 1000~1500 mm, z obrotem poziomym w pełnym zakresie.

Oś X (Oś Poprzeczna): Najbardziej wewnętrzny wspornik mocowania; dron zamocowany na końcu osi X, aby osiągnąć pełny obrót o 360° wokół swojej osi bocznej.

Trójwarstwowy układ zawiasowy ramy jest zgodny z rzeczywistą strukturą. Pusta konstrukcja ramy zmniejsza wagę, jednocześnie zapewniając kanały okablowania, a kable są chronione wewnętrznie. Zastosowano konstrukcję pierścienia ślizgowego przewodzącego.

Niestandardowe Mocowania

Standardowe otwory montażowe w układzie macierzy na czołowej powierzchni osi X w połączeniu z regulowanymi mocowaniami teleskopowymi do szybkiego pozycjonowania i mocowania dronów o rozstawie osi 1000/1200/1500 mm.

Sprzęt Napędowy i Sterujący
  • Niezależne silniki serwo o wysokiej precyzji i przekładnie planetarne zamontowane na każdej z trzech osi, aby osiągnąć rozdzielczość kątową 0,1°
  • Wolnostojąca szafa elektryczna zintegrowana z serwonapędami, głównym sterownikiem PLC, zasilaczem i wyłącznikami, posiadająca wielopoziomową ochronę przed przeciążeniem, przekroczeniem zakresu i zatrzymaniem awaryjnym
  • Czujniki prędkości kątowej o wysokiej precyzji zamontowane na każdej osi do sprzężenia zwrotnego danych w czasie rzeczywistym do komputera nadrzędnego
Opcjonalne Oprogramowanie Komputera Nadrzędnego
Podstawowe Funkcje
  • Programowane sterowanie postawą: wstępnie ustawione kąty stałe, obrót ze stałą/zmienną prędkością, kołysanie sinusoidalne i niestandardowe trajektorie ruchu do automatycznego wykonywania testów
  • Akwiacja danych w czasie rzeczywistym: synchronizowane rejestrowanie kąta i prędkości kątowej trzech osi, zgodne z wymogiem dokładności ±0,2°/s
  • Przechowywanie i eksport danych: automatyczne zapisywanie surowych danych testowych, eksport do Excela i generowanie krzywych w dziedzinie czasu w czasie rzeczywistym
  • Blokada bezpieczeństwa: zatrzymanie awaryjne poza zakresem, ochrona przed miękkim limitem i wyskakujący alarm o błędzie, aby uniknąć uszkodzeń drona w wyniku kolizji
Środowisko Pracy

Oprogramowanie desktopowe oparte na systemie Windows, komunikujące się z szafą sterowniczą przez USB/Ethernet; intuicyjny interfejs graficzny bez skomplikowanego programowania wymaganego do regularnych testów.

Pola Zastosowań
  • Symulacja i debugowanie algorytmów sterowania lotem drona w pętli zamkniętej
  • Kalibracja pokładowych czujników inercyjnych, w tym żyroskopów i akcelerometrów
  • Testy niezawodności systemów zasilania i stabilizacji w warunkach pełnej postawy
  • Symulacja środowiskowa pełnej postawy dla badań i rozwoju dronów w instytutach badawczych
Kryteria Instalacji i Odbioru
  • Zainstalować na płaskiej podłodze betonowej z wypoziomowaną, zakotwiczoną podstawą; ostateczna wysokość całkowita ≤2,8 m po ustawieniu
  • Test odbiorczy bez obciążenia i z pełnym obciążeniem (50 kg): płynny obrót o 360° bez zacinania się; rozdzielczość kątowa i dokładność prędkości kątowej w pełni zgodne ze specyfikacją
  • Pełne wspólne debugowanie oprogramowania pomocniczego z kwalifikowaną operacją trajektorii, rejestrowaniem danych i eksportem raportów
UAV Three-Axis Rotation Test Bench showing aluminum frame structure and rotating mechanism
Mapa strony |  Polityka prywatności | Chiny dobre. Jakość Sprzęt do testowania urządzeń elektrycznych Sprzedawca. 2019-2026 Sinuo Testing Equipment Co. , Limited . Wszystko Prawa zastrzeżone.